依据 ISO 14229-1 整理:一个 bit 就能让 ECU"干活不吭声",这是功能寻址和批量刷写场景下避免总线拥塞的标准手段。
1. 基本概念
UDS(ISO 14229-1)规定:当诊断请求带有 subFunction(子功能) 参数时,该字节的 bit7(最高位) 被定义为抑制正响应指示位:
subFunction 字节 = [ bit7: suppressPosRspMsgIndicationBit | bit6~bit0: 子功能值 ]
- bit7 = 0(如
0x01):正常应答,执行成功后服务器返回正响应。 - bit7 = 1(即子功能值 + 0x80,如
0x81):抑制正响应——服务器照常执行请求,但成功后不发送任何响应报文。
2. 典型示例
最常用的场景是 TesterPresent(0x3E)保活:
客户端 → ECU:  7DF  02 3E 80 00 00 00 00    (功能寻址 + 抑制正响应)
ECU 执行保活逻辑,但不回复任何报文

客户端 → ECU:  7E0  02 3E 00 00 00 00 00    (物理寻址 + 正常应答)
ECU → 客户端:  7E8  02 7E 00 00 00 00 00    (正响应)
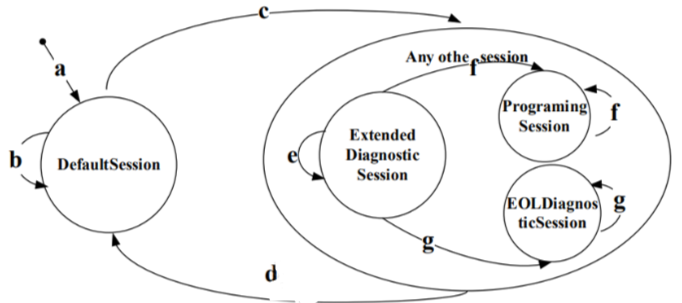
再比如切换会话 10 81:ECU 会切到默认会话,但不回 50 81 xx 报文。
3. 关键规则(容易踩坑的点)
① 只对「带子功能参数」的服务有效
可以带抑制位的服务包括:0x10、0x11、0x27、0x28、0x3E、0x31(RoutineControl)、0x85、0x86 等。
而 0x22(读 DID)、0x2E(写 DID)、0x14、0x19 这类没有 subFunction 的服务,报文里根本没有这个 bit 可用,客户端无法抑制其正响应。
② 负响应永远不会被抑制
这是协议的核心约定——抑制位只压正响应,不压错误。若请求无法执行,ECU 仍必须回负响应:
7DF  02 3E 80 ...      ← 但该 ECU 当前会话不支持 0x3E
7E8  03 7F 3E 11 ...   ← 照样回 NRC 0x11 (ServiceNotSupported)
所以客户端的实现逻辑应该是:设了抑制位后,不期待正响应;收到报文则必然是负响应。
③ 客户端不能把「超时」当作失败
抑制正响应后总线上没有应答,这是预期行为,不能按 P2Server 超时判失败或重试(否则会重复执行请求,比如 ECU 被重复复位)。
④ 服务器必须完整执行服务
抑制的是「应答报文」这一通信层动作,不是服务本身。内部状态切换、定时器(如 S3 超时)、例程执行照常进行。
4. 为什么需要这个机制
- 功能寻址广播时避免总线拥塞:一条
7DF 02 3E 80发给整车上所有 ECU,若每个 ECU 都回正响应,总线瞬间被几十个响应报文淹没。抑制后总线零负载。 - 周期保活/心跳:诊断仪定时发
3E 80,只在出错时才看到负响应,通信更高效。 - 减少客户端等待与处理开销:无响应可等,请求发完即继续,适合脚本化批量操作(如刷写流程中批量切会话)。
5. 工程实践中的注意点
- 刷写流程里经常混合使用:步骤性的关键服务(如 0x27 解锁)保留正响应以确认结果,而大批量的
28 81(关通信)、85 81(关 DTC 存储)用抑制位提速。 - OEM 规范约定:不少车厂会强制规定某些服务在功能寻址下必须带抑制位(如所有 ECU 同时关 DTC),因为不支持抑制的话广播场景必然拥塞。
- 抓包排查时:看到
7F + 服务 ID + NRC出现在3E 80之后,不要误以为是"抑制失败"——那恰恰是负响应正常下发的表现,说明有 ECU 拒绝了请求。 - 不要对无 subFunction 的服务伪造高位:比如
22服务的请求第一个字节是 DID 高字节,把它当抑制位解析是常见实现 bug。
总结
一句话:抑制正响应 = "干活不吭声,出事必报告"——bit7 置 1 让 ECU 静默执行、成功不答、失败照答,是功能寻址和批量场景下避免总线拥塞的标准手段。
标签:UDS · ISO 14229-1 · 汽车诊断 · CAN · BootLoader